


В NASA испытали «шагающий» ровер — он карабкается на скалы и ездит «крабиком» (видео)
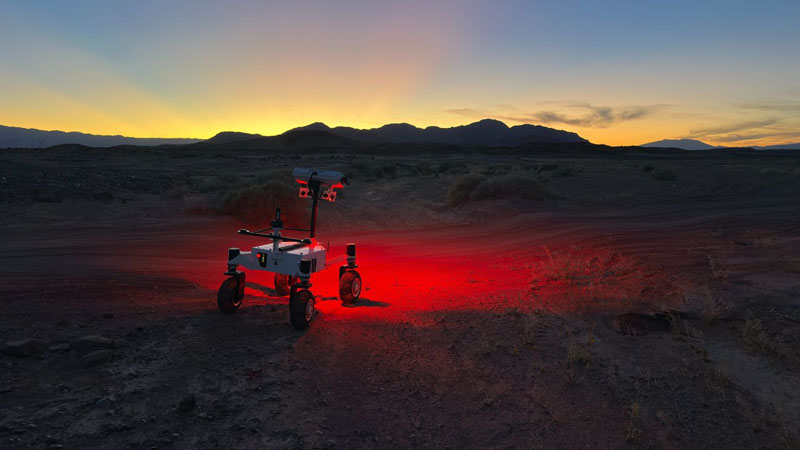
В калифорнийской пустыне Колорадо инженеры NASA испытали экспериментальный четырёхколёсный ровер ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain), созданный в JPL. Машина длиной около 1,2 м служит испытательным стендом для технологий, которые в будущем могут лечь в основу луноходов и марсоходов с существенно увеличенным пробегом: на сложных участках маршрута новая платформа по скорости движения почти в 10 раз превзошла предыдущие.
В марте этого года в ходе семидневных полевых испытаний ERNEST прошёл около 26 км за 37 часов движения при минимальном вмешательстве инженеров, на отдельных участках развивая скорость до 1 км/ч — примерно на порядок выше, чем скорость автономного движения нынешних марсоходов NASA Curiosity и Perseverance. Повышенная скорость и, как следствие, увеличенная дальность пробега улучшат возможности по изучению планет без непосредственного вмешательства человека.
Впрочем, изюминка «Эрнеста» не столько скорость, сколько новая схема шасси. В отличие от классической пассивной подвески, которая применялась на всех марсоходах NASA со времён Sojourner и распределяла нагрузку между шестью колёсами за счёт рычагов и шарниров, у ERNEST используется активная подвеска.
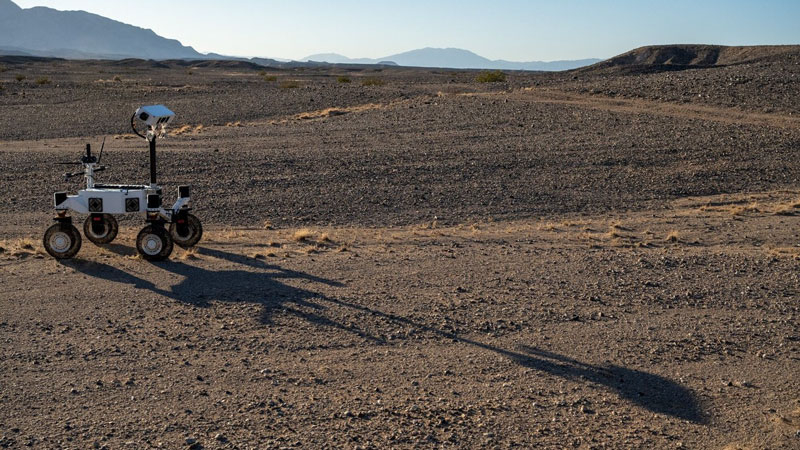
Более того, конструкция подвески позволяет роверу не только перераспределять вес между колёсами, но также и выбирать разные режимы движения: обычное перемещение на колёсах, змейку и «шагание» колёсами вплоть до карабканья на препятствия. При этом механизм сцепки позволяет переключаться обратно в более энергоэффективный пассивный режим подвески, а четыре индивидуально управляемых сетчатых колеса дают возможность ехать не только вперёд и назад, но и «крабиком» — боком.
Испытания проводились в разное время суток — днём, на рассвете, в сумерках и ночью, поскольку для будущих лунных миссий критически важна автономная работа при сложном освещении. В полярных районах Луны низкое Солнце создаёт длинные резкие тени, из-за которых камни, уступы и провалы будет труднее распознавать бортовой системой ровера.
Автономность платформы ERNEST развивали с помощью обучения с подкреплением. В JPL создали высокоточную виртуальную модель ровера, загрузили в неё данные о поведении реальной машины на разных типах грунта и затем запускали симуляции на вычислительном кластере, иногда прогоняя тысячи часов виртуальных испытаний за один день. После этого алгоритмы проверяли в «песочнице» агентства — на испытательной площадке Mars Yard с песчаными гребнями, каменными завалами, ступенями и крутыми уклонами.
Следующей задачей инженеров станет объединение выбора режима активной подвески с планированием дальних маршрутов, чтобы будущий ровер сам решал, какие препятствия можно преодолеть, а какие лучше объехать.