


Стремительная реакция дрона из Швейцарии позволила ему играть в «вышибалу» с разработчиками (2 видео)
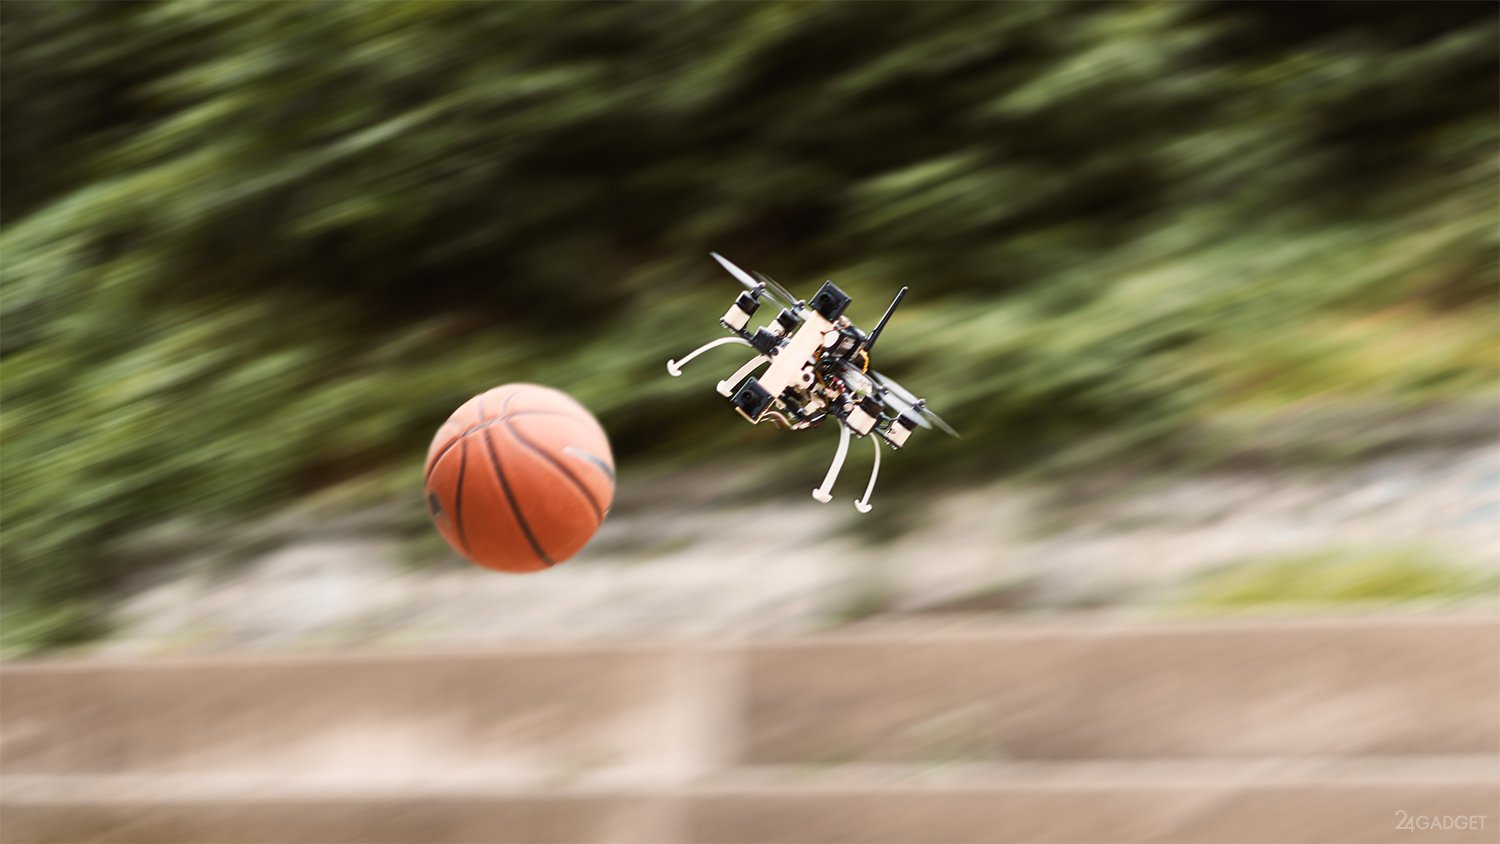
В основу использования беспилотных летательных объектов положена технология, позволяющая устройству вовремя обнаруживать и обходить препятствия. Однако скорость маневра не всегда удовлетворяет пользователей. Швейцарские инженеры разработали навигационные приборы, позволяющие дрону выполнять стремительные маневры позволяющие избежать столкновения с брошенным в него мячом.
На современном этапе развития навигационных приборов для беспилотников, для начала реагирования на возникающее препятствие требуется от 20 до 40 мс. Такие параметры допустимы при маневрировании около неподвижного или медленно движущегося объекта. Однако при подлете другого дрона или птицы, аппарат не успевает отработать уклонение, и столкновение становится неизбежным.
Таким образом медленная реакция беспилотников порождает множество проблем при необходимости использовании группы дронов, например во время обследовании местности пострадавшей от стихийного бедствия. Спасателям для проведения эффективных мероприятий по спасению выживших требуется быстрое обследование большой территории с использованием нескольких дронов, которые могут столкнуться при слабой реакции навигационной системы на приближающиеся скоростные объекты.
Разработчики из Цюрихского университета предприняли попытку решить эту проблему. Обычный серийный квадрокоптер был оснащен видеокамерами, фиксирующими быстрые движения и работающие по специальным алгоритмам. Усилиями швейцарских инженеров подготовительный для маневра этап был снижен до 3,5 мс.
В новой системе использованы специальные событийные камеры - сенсоры динамического зрения. Традиционные КМОП камеры используют отслеживание всей сцены разбитой на пиксели. В этом случае алгоритм отслеживает каждый пиксель и его изменение по отношению к соседним пикселям. Алгоритм событийной камеры отдельные пиксели включаются и отключатся независимо при фиксации изменения интенсивности света до порогового значения. Таким образом основная часть неподвижных пикселей находится в «спящем» состоянии и не загружает программное обеспечение и вычислительные мощности системы. Это все приводит к увеличению скорости отработки полученной с камер информации.
До настоящего времени серийные дроны не использовали событийные камеры и их программное обеспечение не поддерживает работу с такими датчиками. В результате инженеры из Цюриха в первую очередь создали ПО для событийных камер, работающее в режиме реального времени и позволяющее отслеживать изменение в окружающем пространстве и вовремя реагировать на возникающее препятствие.
На первом этапе испытаний разработчики самостоятельно бросали в направлении событийной камеры различные предметы, с целью выяснения насколько эффективно алгоритм способен распознать объекты. В результате эффективность распознавания приближающегося объекта составила от 81 до 97%, в зависимости от расстояния до предмета и его размеров.
На следующем этапе разработчики исследовали реакцию двух камер, закрепленных на дроне, который летал как в павильоне, так и снаружи. Две камеры необходимы для реализации стереоскопического зрения беспилотника.
Эксперимент показал, что дрон оснащенный событийными камерами и работающий на алгоритме швейцарских инженеров, способен в 90% случаях избежать столкновения с мячом, запущенным с расстояния 3 метра со скоростью 10 м/с.
Внедрение такой технологии на серийных дронах позволит увеличить скорость движения устройств почти в 10 раз, без увеличения потенциальной опасности столкновения. Это поможет повысить эффективность использования беспилотных летательных аппретов во время спасательных работ, доставке посылок и при решении иных задач.