


Роботы научились копировать человеческие навыки, просто наблюдая за людьми (3 фото)
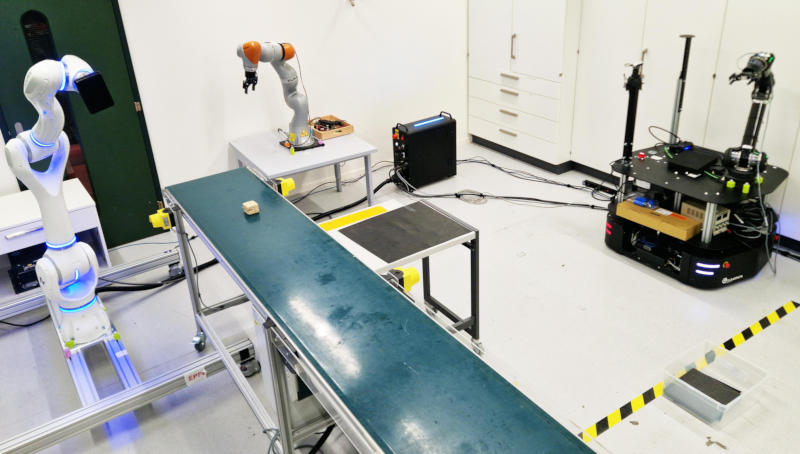
Человек может учиться определённым действиям как у других людей, так и, в отдельных случаях, у животных. Роботов можно программировать на определённые последовательности действий, а повторение навыков человека и других машин — задача более сложная, поскольку роботы могут отличаться по строению. Решение этой задачи предложили инженеры Федеральной политехнической школы Лозанны (EPFL, Швейцария).
Учёные Лаборатории алгоритмов и систем обучения (LASA) при EPFL разработали новую технологию, позволяющую роботам имитировать человеческую деятельность, что избавляет операторов настраивать код под робота каждого типа. В области исследований и в промышленности такая система обеспечит значительную экономию средств и времени. Кинематический интеллект — новый подход к обучению на основе демонстрации (Learning-from-Demonstration, LfD) — позволяет роботам, имеющим разное строение, приобретать новые навыки, наблюдая за одной и той же демонстрацией, которую проводит выступающий учителем человек.
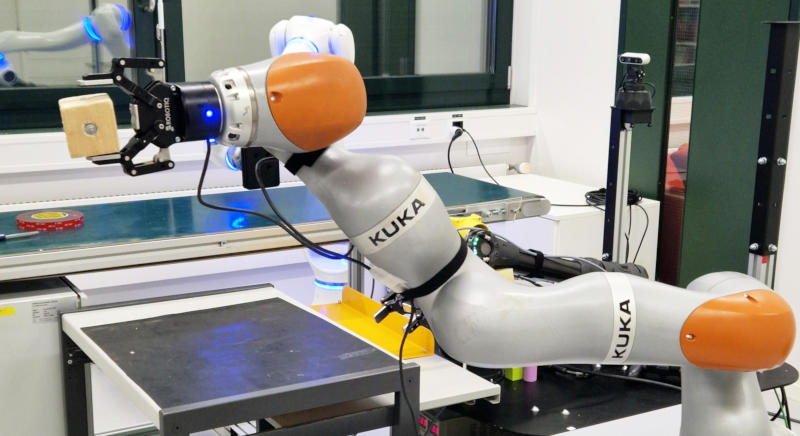
От существующих решений кинематический интеллект отличается тем, что наблюдаемые действия преобразуются в стратегию, адаптирующуюся к индивидуальным ограничениям суставов и движениям каждого робота, а также к другим его физическим ограничениям и преимуществам. После обучения на нескольких демонстрациях или даже на одной выступающие в роли учеников роботы при помощи «глобально стабильной динамической системы» успешно выполнили новые задачи. «Каждый робот овладел разными этапами задачи, и система успешно работала даже при изменении распределения шагов. Каждый робот интерпретирует один и тот же навык по-своему, но всегда в безопасных и выполнимых пределах», — прокомментировал проект один из его авторов Ститхпрагья Гупта (Sthithpragya Gupta).
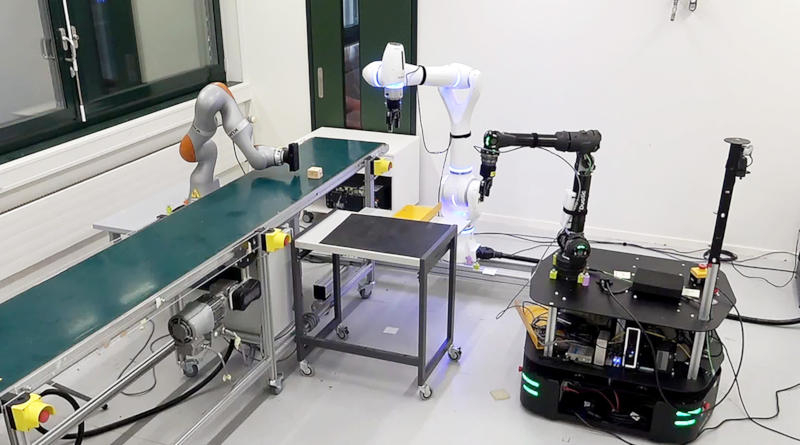
Работа над проектом началась с того, что исследователи EPFL произвели захват движений людей, которые устанавливали, толкали, бросали предметы или выполняли с ними другие действия. Далее они построили систему классификации физических ограничений роботов, зафиксировав пределы равновесия и диапазон движений суставов, и объединили эту систему с данными захвата движений в процессе разработки собственной системы наблюдения и адаптационного обучения роботов. В ходе экспериментов после наблюдения за людьми три разных коммерческих робота научились перемещать деревянные блоки с конвейерной ленты на рабочую платформу, ставить их на столы и бросать в контейнеры.
На следующем этапе исследователи хотят обучить роботов выполнять задачи не по задаваемому человеком образцу, а по словесным описаниям: «пользователь предлагает идею и желаемое поведение, а робот должен позаботиться обо всём остальном».